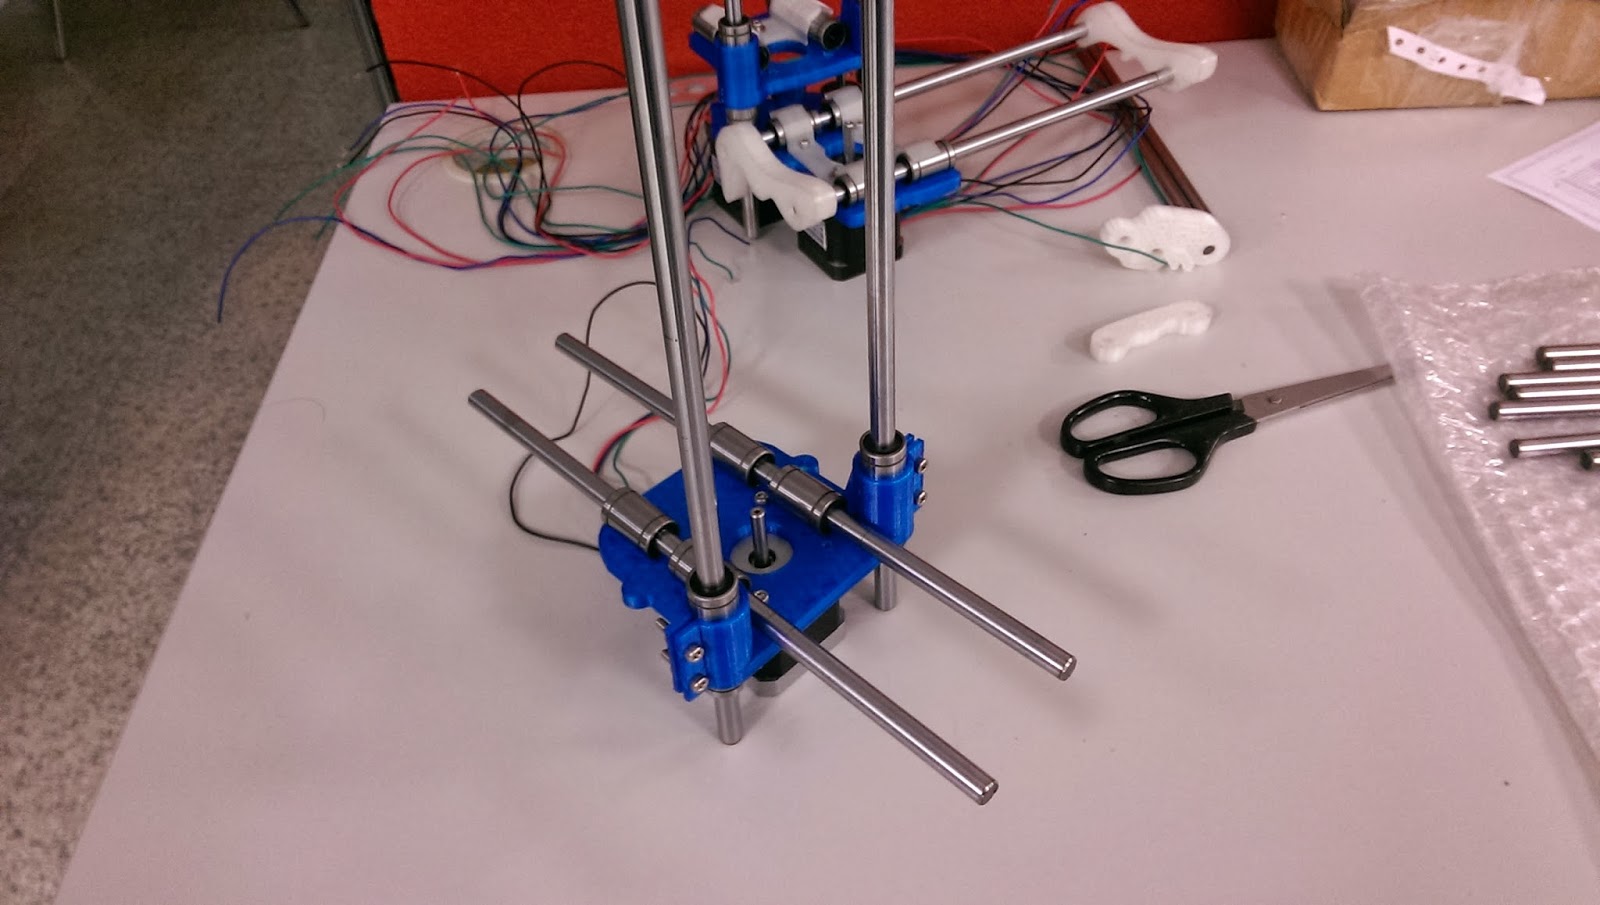
(2014/02/17)游雋仁同學很熱心得製作了整台SmartRAP組裝的教學影片,非常詳細。有興趣的朋友可以參可他的影片。
(2014/01/22) 由於組裝完成之後,X軸光桿有下垂的問題,而且是結構性問題,無法做有效的改善。因此,打算重新設計結構,再重新挑戰一次這種單端懸臂式的設計。新設計的機器命名為CraneRAP,開發過程請參考CraneRAP 3D印表機 開發記錄。
SmartRAP的結構是我目前看到最精簡的一個,雖然精簡,但仍然五臟俱全,甚至連平台自動補正也辦得到。步進馬達跟一般RepRap常用的42型四線1.8度一樣。皮帶改以釣魚線替代,不僅省下成本,張力調整的機構也變得容易設計。擠出頭預設使用J-Head,也是目前相當流行且容易取得的款式,Wade型態得擠出機,降低了X軸的重量負荷,但稍微增加了擠出力道的誤差。這方面不必太擔心,目前最有名氣的Makebot也是使用這種型態得擠出機構。六根光軸配上12個LM8UU滑套,建構出150x150x100mm的列印空間,雖然不大,但也足以應付大部分的應用。Z牙條使用單獨一支M5牙條,負責支撐整個X軸機構的高低移動。控制電路板可自行選擇,不過我仍然比較推薦RAMPS的版本,經驗中這套比較穩定,4988步進馬達驅動板也可拆換,不小心燒毀也不必整組丟棄。
相關原始設計的網頁
http://reprap.org/wiki/Smartrap_minihttp://www.indiegogo.com/projects/smartrap-open-source-3d-printer-the-viral-printer
http://www.thingiverse.com/thing:177256
https://github.com/smartfriendz/smartrap
http://diy3dprinting.blogspot.tw/2013/11/smartrap-low-cost-simple-reprap.html
材料表
Nema17 步進馬達 4個微動開關 3個
J-head 1組(連加熱器、溫度sensor)(需註明 "Bowden擠出機" 型態)
Z 光軸 8mm , 250mm 2支(可以提供100mm的Z方向列印空間)
X 光軸 8mm , 240mm 2支(可以提供150mm的X方向列印空間)
Y 光軸 8mm , 220mm 2支(可以提供150mm的Y方向列印空間)
Z 軸 不鏽鋼牙條, M5 x 170mm 1支(可以提供100mm的Z方向列印空間)
M5 螺帽 1個
LM8UU 線性軸承 12個
608ZZ軸承1個
釣魚線1公尺,直徑超過0.25mm,拉力超過13公斤的就可以。
木板1x120x200mm (新的設計可能不需要這個) (尚未確認)
玻璃板 5mm厚,面積尚未確認 (尚未確認)
M6 60mm 內六角有頭螺絲 1支 (尚未確認)
M3 10mm 內六角有頭螺絲 20支 (尚未確認)
M3 20mm 內六角有頭螺絲 4支 (尚未確認)
M4 螺帽2顆 (尚未確認)
擠料齒輪1顆 (尚未確認)
外3內2mm鐵氟龍管,長250mm 1根 (尚未確認)
12V60W電源供應器 (尚未確認)
5V 3cm 風扇 1個(尚未確認)
RAMPS 1.4 控制板 1片
A4988步進馬達驅動模組 4片
Arduino Mega2560 1片
USB連接線
蛇管
列印件(尚未確認)